 LYNXSPACE
Programa · UAV VTOL de asa fixa
SHADOWLYNX
UAV de asa fixa com capacidade VTOL, concebido para recolha de dados atmosféricos, captação de imagem aérea e missões autónomas em zonas remotas.
| Classe | UAV VTOL de asa fixa |
|---|---|
| Fuselagem | Compósito |
| Controlo de voo | Totalmente autónomo, sem necessidade de piloto |
| Envergadura | 2,89 m (de ponta a ponta dos winglets) |
| Autonomia | 5+ h (objetivo) |
| Fase | Pré-prototipagem |
Programa
Em desenvolvimento
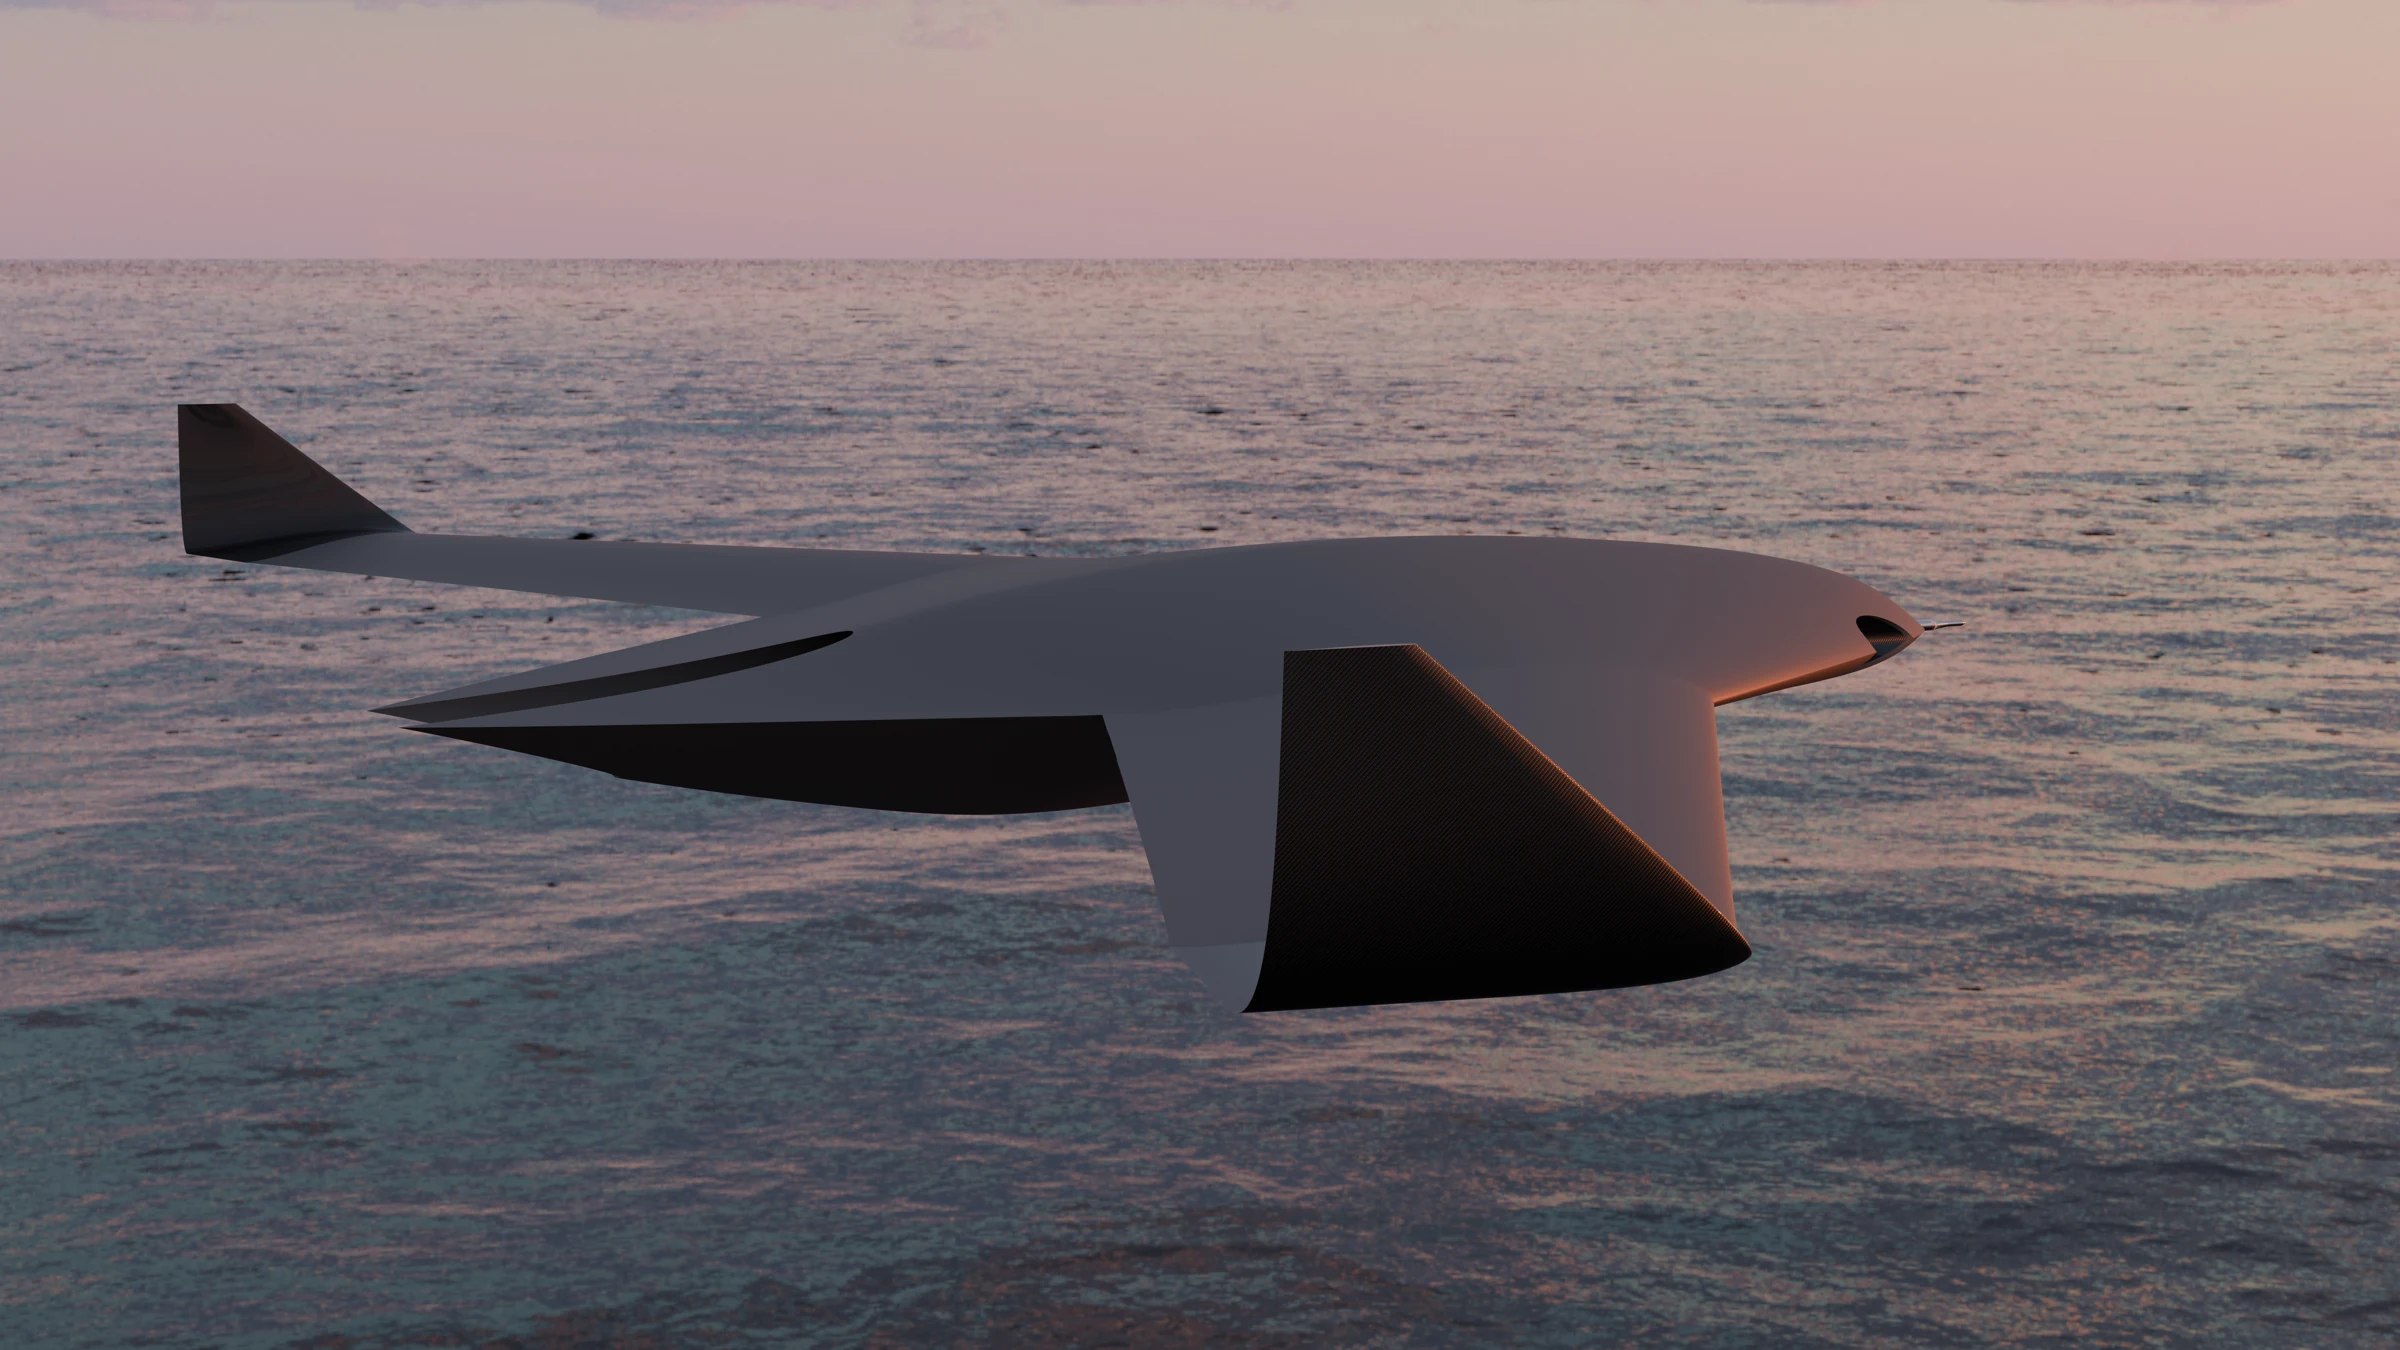
O ShadowLynx está em pré-prototipagem, com uma envergadura de 2,89 m e uma fuselagem de 1,69 m. A massa máxima à descolagem prevista é de 20 kg. Os valores de velocidade, autonomia e carga útil são objetivos de projeto, ainda por validar em ensaios.
O projeto combina uma aeronave de asa fixa com capacidade VTOL, estrutura em compósito e um controlador de voo próprio. A navegação utiliza waypoints, MagNav e geofencing, com comunicações por Starlink ou ligação LOS. O controlador integra IA para apoiar o voo autónomo.
Missão
Missões e payloads
O compartimento de payload permite adaptar os sensores a cada missão.
O ShadowLynx foi concebido para medições atmosféricas, captação de imagem aérea, busca e salvamento, defesa e transporte de payloads, em missões prolongadas a baixa e média altitude. As comunicações utilizam Starlink ou ligação LOS, com possibilidade de controlo manual a partir da estação de terra.
O compartimento de payload tem ligação hot-swap. Pode receber uma câmara estabilizada por gimbal, sensores de pressão, temperatura, humidade, radiação e vento, ou módulos de eletrónica experimental. A capacidade de carga útil prevista é de 10 kg. A configuração dos sensores depende da missão.
Ficha técnica
Especificações do ShadowLynx V1
| Configuração | VTOL de asa fixa |
|---|---|
| Material | Compósito |
| Envergadura | 2,89 m (de ponta a ponta dos winglets) |
| Comprimento da fuselagem | 1,69 m |
| MTOW | 20 kg (previsto) |
| Motor | 1 EDF; 2 propulsores de hélice não carenada opcionais para VTOL |
|---|---|
| Bateria | Aviónica: 6S; propulsão: ainda não especificada |
| Velocidade de cruzeiro | 110 km/h (objetivo) |
| Velocidade máxima | 180 km/h (objetivo) |
| Autonomia | 5+ h (objetivo) |
| Piloto automático | Controlador de voo e firmware próprios, com IA integrada |
|---|---|
| Navegação | Waypoints, MagNav, geofencing |
| GNSS | Multibanda |
| Telemetria | Starlink ou ligação em linha de vista (LOS) |
| Estação de terra | Controlo manual por ligação LOS |
| Compartimento de payload | Intermutável, com ligação hot-swap |
|---|---|
| Imagem | 5 câmaras; 4 posições opcionais para câmaras 1080p, câmaras de infravermelhos ou LiDAR |
| Sensores atmosféricos | Pressão, temperatura, humidade, radiação, vento |
| Capacidade de carga útil | 10 kg (objetivo) |
| Vídeo | Opções 1080p ou infravermelhos; ligação Starlink ou em linha de vista |
Especificações de projeto, sujeitas a ensaios.
Desenvolvimento
Quatro passos até ao V2
- 2026A seguir
Validação da fuselagem
Construção de um primeiro protótipo em EPP para validar a geometria da asa, os limites de centragem e o comportamento em voo manual a baixa velocidade, antes de avançar para a estrutura em compósito.
- 2027Planeado
Integração do piloto automático
Ensaios de aviónica e integração do piloto automático, em paralelo com o desenvolvimento em FPGA.
- 2027Planeado
Voo autónomo por waypoints
Missão autónoma com waypoints GPS, validação do MagNav, regresso ao ponto de partida e verificação do geofencing.
- 2028Planeado
V2
Integração completa de sistemas, maior autonomia e capacidade de investigação.
Contacto
Um projeto em desenvolvimento
O projeto do ShadowLynx ainda permite adaptações ao payload e ao perfil de missão. Fale connosco sobre o que pretende medir, captar ou transportar.